← 專案持續維護2021–2024科技程式
OttoDIY・Arduino 機器人
OTTO 機器人
用 Arduino 控制的小機器人,有兩款:會跳舞的兩足基本款,和會沿著黑線跑的輪子款。學生一天內組裝、測試、寫程式,從舵機的角度、感測器的訊號,學到機器怎麼「聽話」。
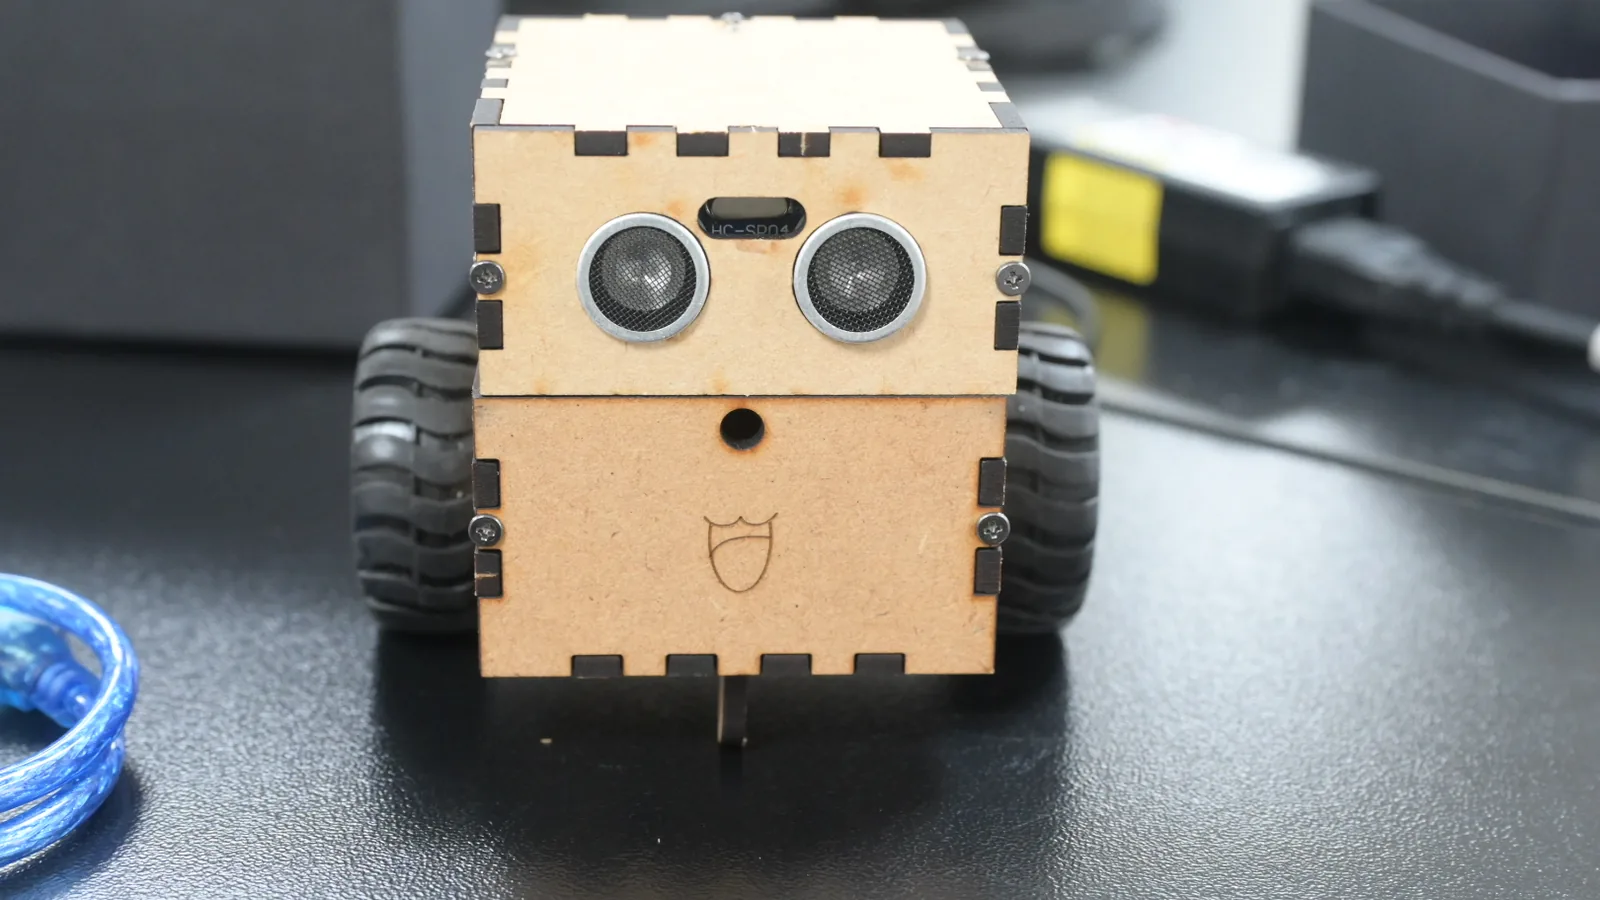
- 2 款兩足跳舞的基本款,與有輪子的自走車
- 4 顆SG90 舵機驅動兩條腿
- ArduinoNano 控制板,用程式指揮
- 1 天營隊與研習,當天組好、跑起來
基本款的跳舞測試。
基本款・會跳舞
它會自己跳舞
兩條腿、四顆舵機,一塊 Arduino Nano。學生把它組起來、校正、寫舞步,再用手機遙控。
頭上兩個圓圓的是超音波感測器,像眼睛一樣量前方的距離。
兩種款式
同一個頭腦
兩種身體
兩款都是 Arduino 控制,差別在身體:一個用舵機走路,一個用馬達開車。
基本款:兩條腿、四顆舵機,會跳舞
輪子款:木板車身,沿著黑線跑
款式比較
怎麼動
怎麼學
| 基本款(跳舞) | 輪子款(自走車) | |
|---|---|---|
| 怎麼動 | 四顆舵機,兩條腿走路、跳舞 | 馬達帶動輪子,在地上跑 |
| 車身 | 3D 列印的外殼 | 雷射切割的木板 |
| 感測器 | 超音波感測器 | 循線、超音波 |
| 主要練習 | 舵機角度、舞步設計 | 感測器訊號、條件判斷、循線 |
| 辦過的課 | 2021 年 7 月、2024 年 6 月 | 2022 年 6 月 |
原理一:舵機
舵機怎麼聽話
基本款的四顆舵機,每一顆都靠「脈衝寬度」決定要轉到幾度。Arduino 的 Servo 函式庫:write(0) 送 544 µs,write(180) 送 2400 µs,每 20 ms 送一次。拖曳看看。
90°
- servo.write(0)
- 544 µs 工作比 2.7%
- servo.write(90)
- 1472 µs 工作比 7.4%
- servo.write(180)
- 2400 µs 工作比 12%
現在:工作比 7.4%(脈衝寬度 ÷ 20 ms)。數值是 Arduino 的 Servo 函式庫的設定;有些資料寫 1 ms 到 2 ms,是更保守的範圍。
原理二:舞步
舞步
就是角度隨時間變化
跳舞機器人有四顆舵機:左右髖、左右腳踝。每個動作,都是這四顆舵機各自做「來回擺動」,只差振幅與相位;把幾個動作排成一串,就是一支舞。
數值照 OttoDIY 官方函式庫的設定。走路時,髖和腳踝都在擺動,腳踝比髖慢四分之一個週期往前走,快四分之一個週期就往後退——前進和後退,只差一個相位。
原地
排你的舞步(最多 6 個動作,會一直重複)
- 左髖
- 右髖
- 左腳踝
- 右腳踝
示意動畫:身體高度依腳底碰地調整,沒有做物理模擬;俯視圖的移動速度也是示意。
基本款的零件
一隻機器人
這些零件
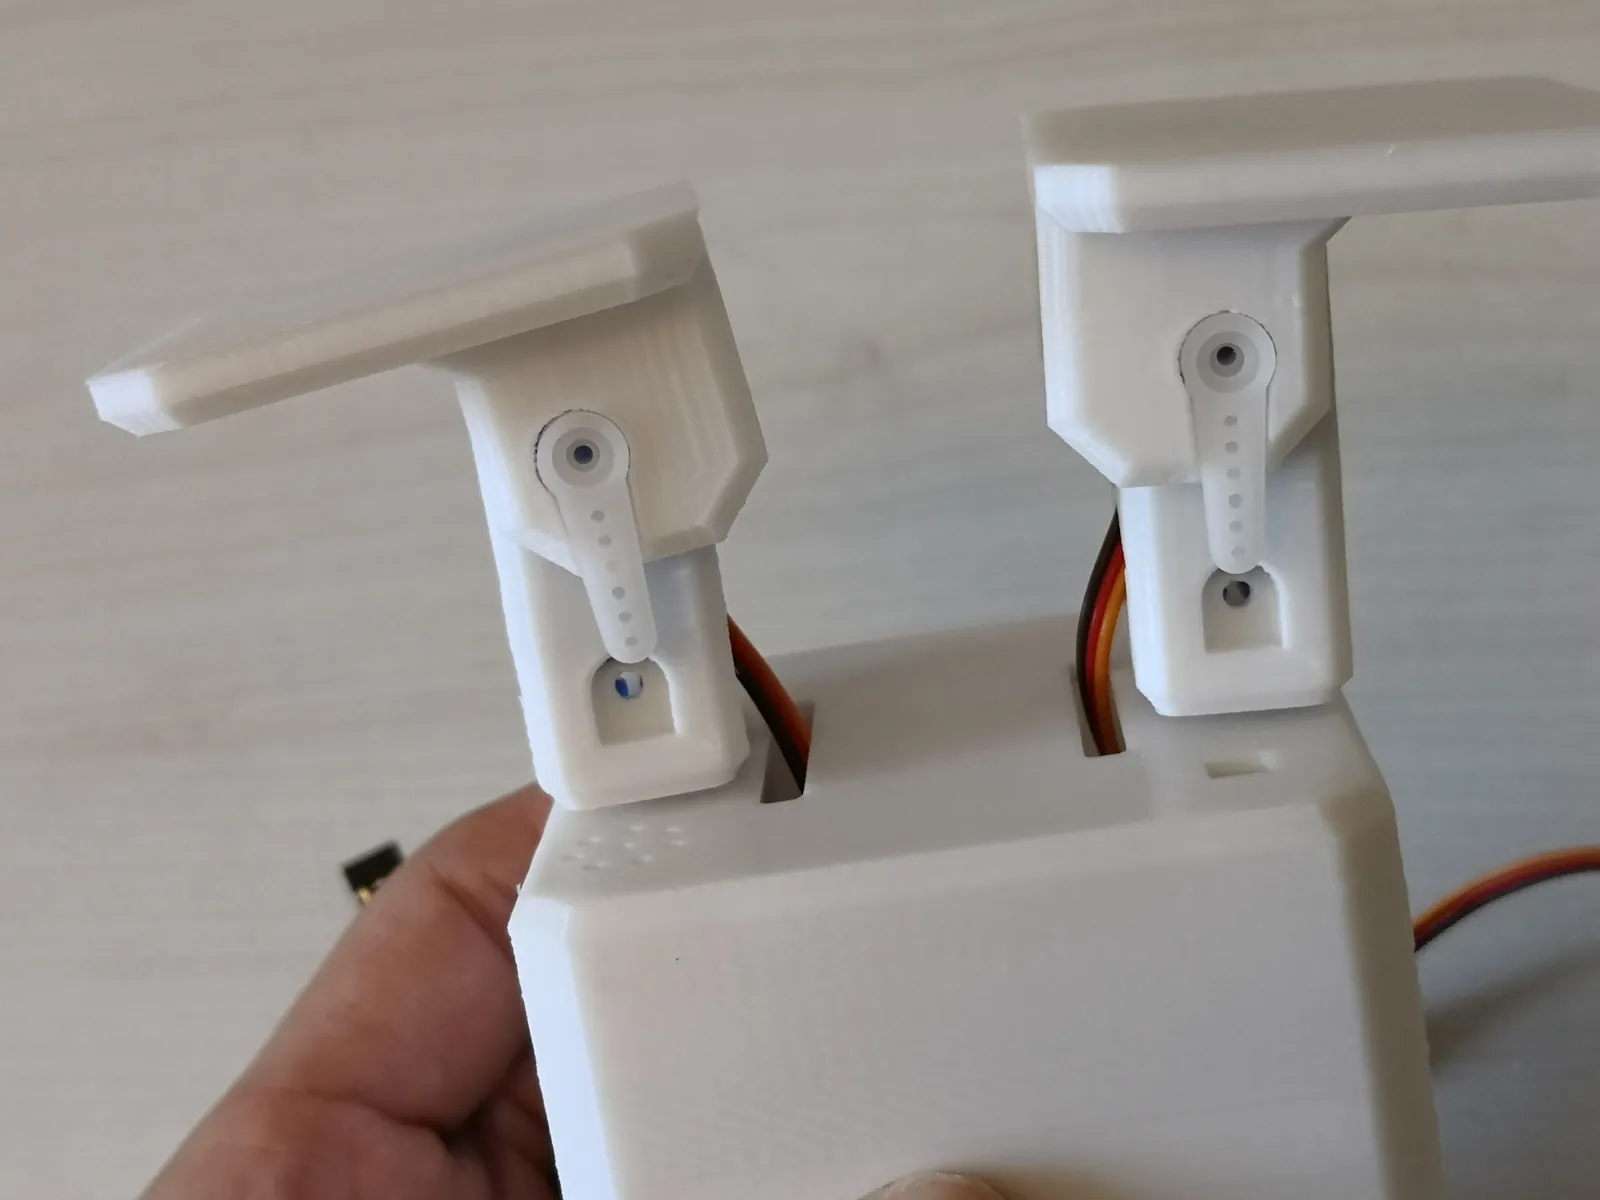 13D 列印外殼
機身與兩條腿,用螺絲把舵機鎖進去。
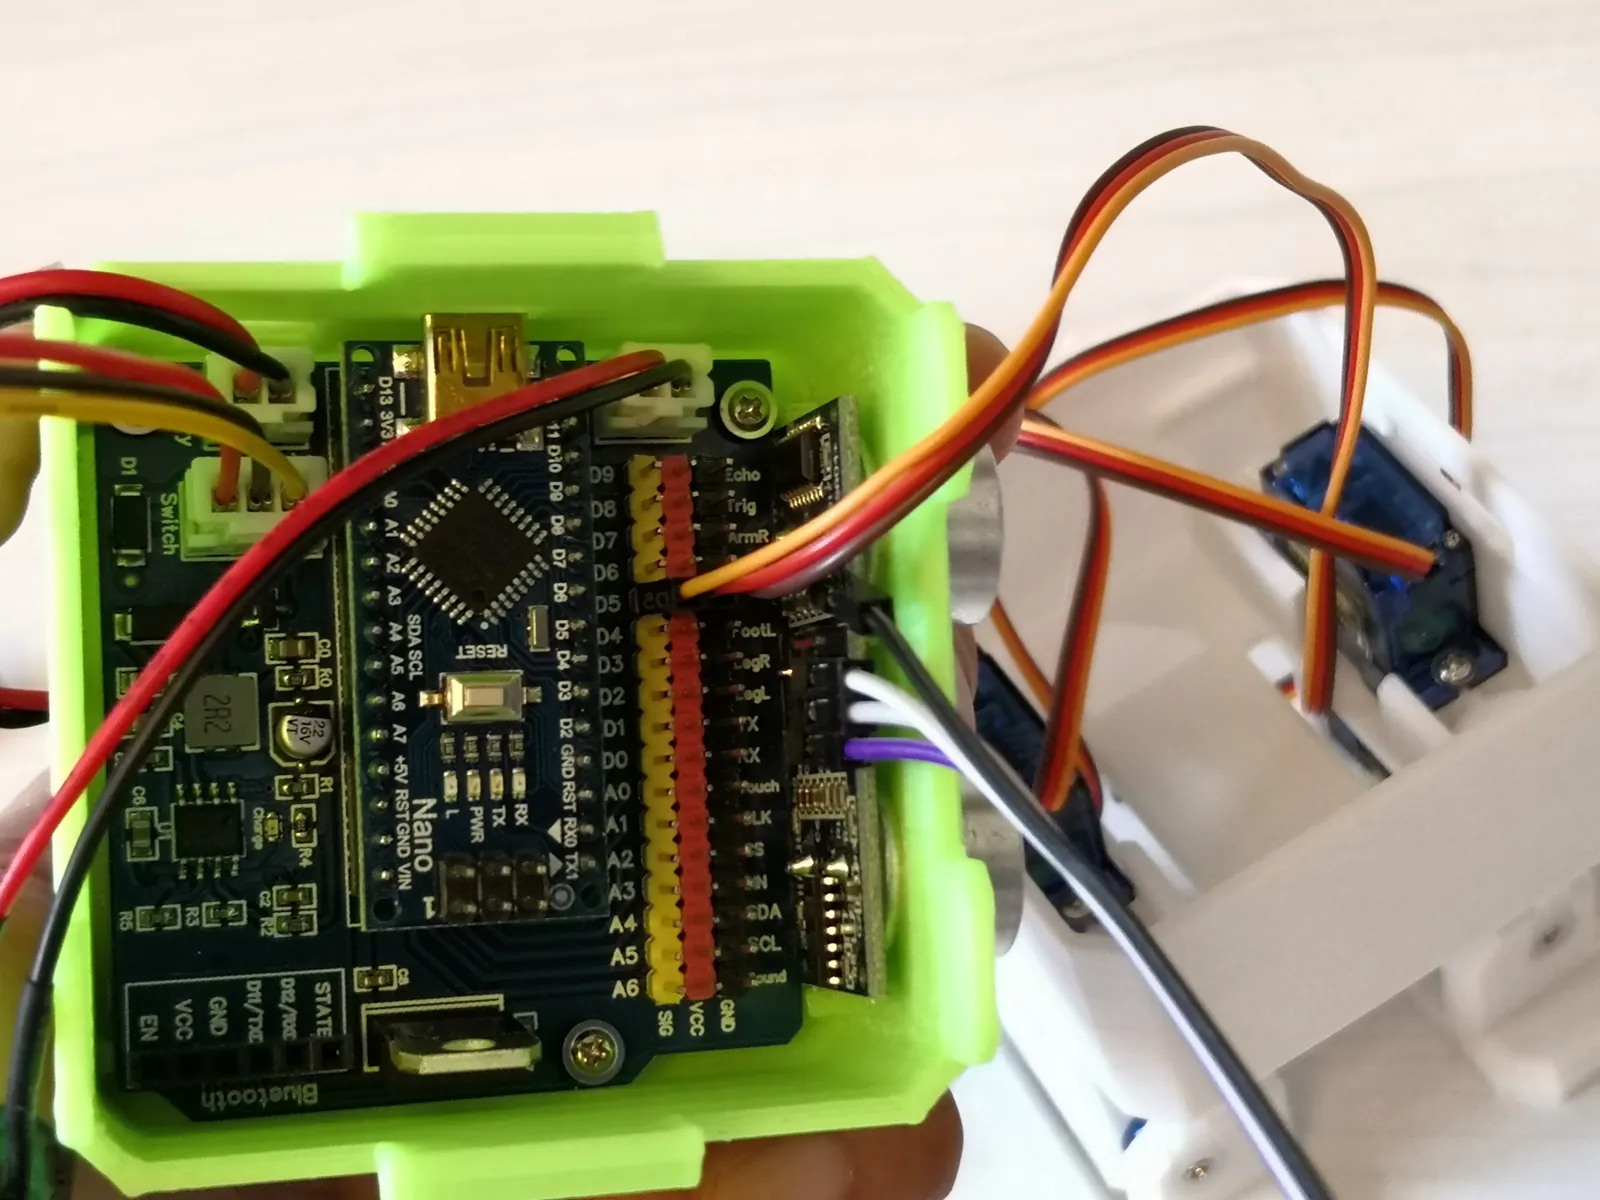
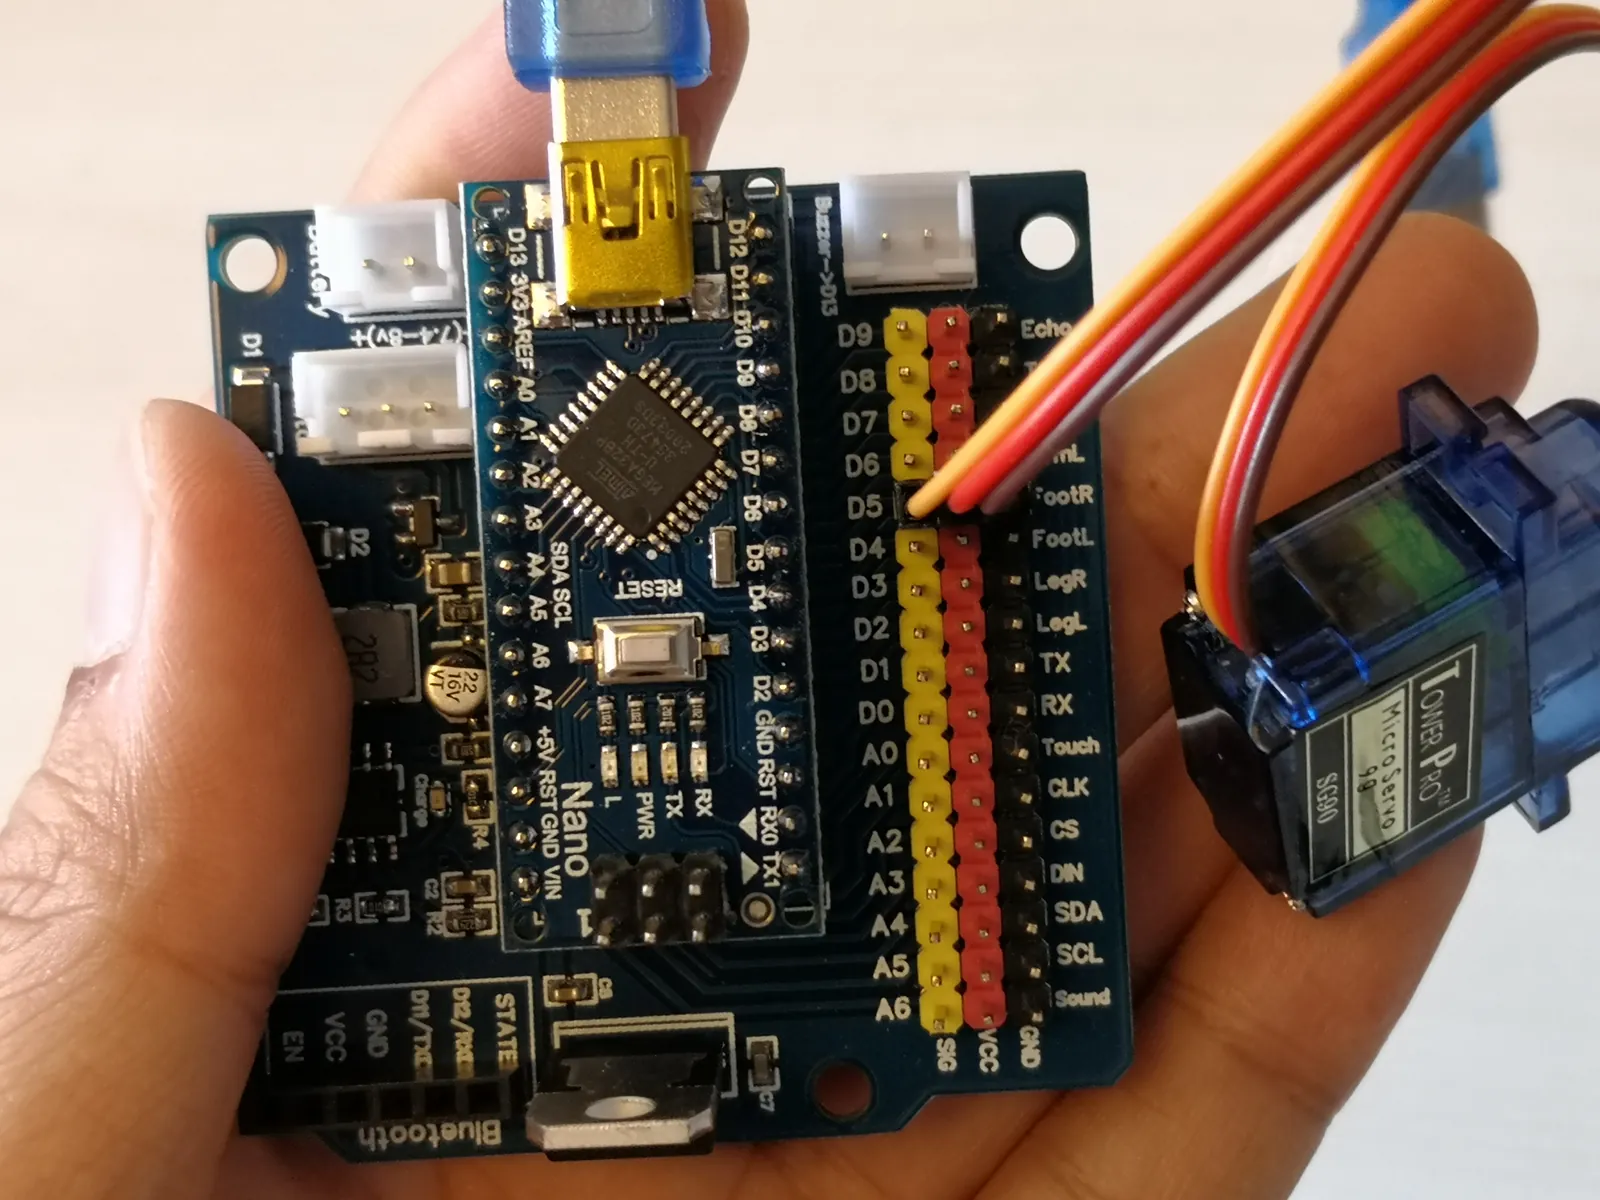 2Arduino Nano 與擴展板
機器人的大腦,擴展板把接腳整理成好接的插座。
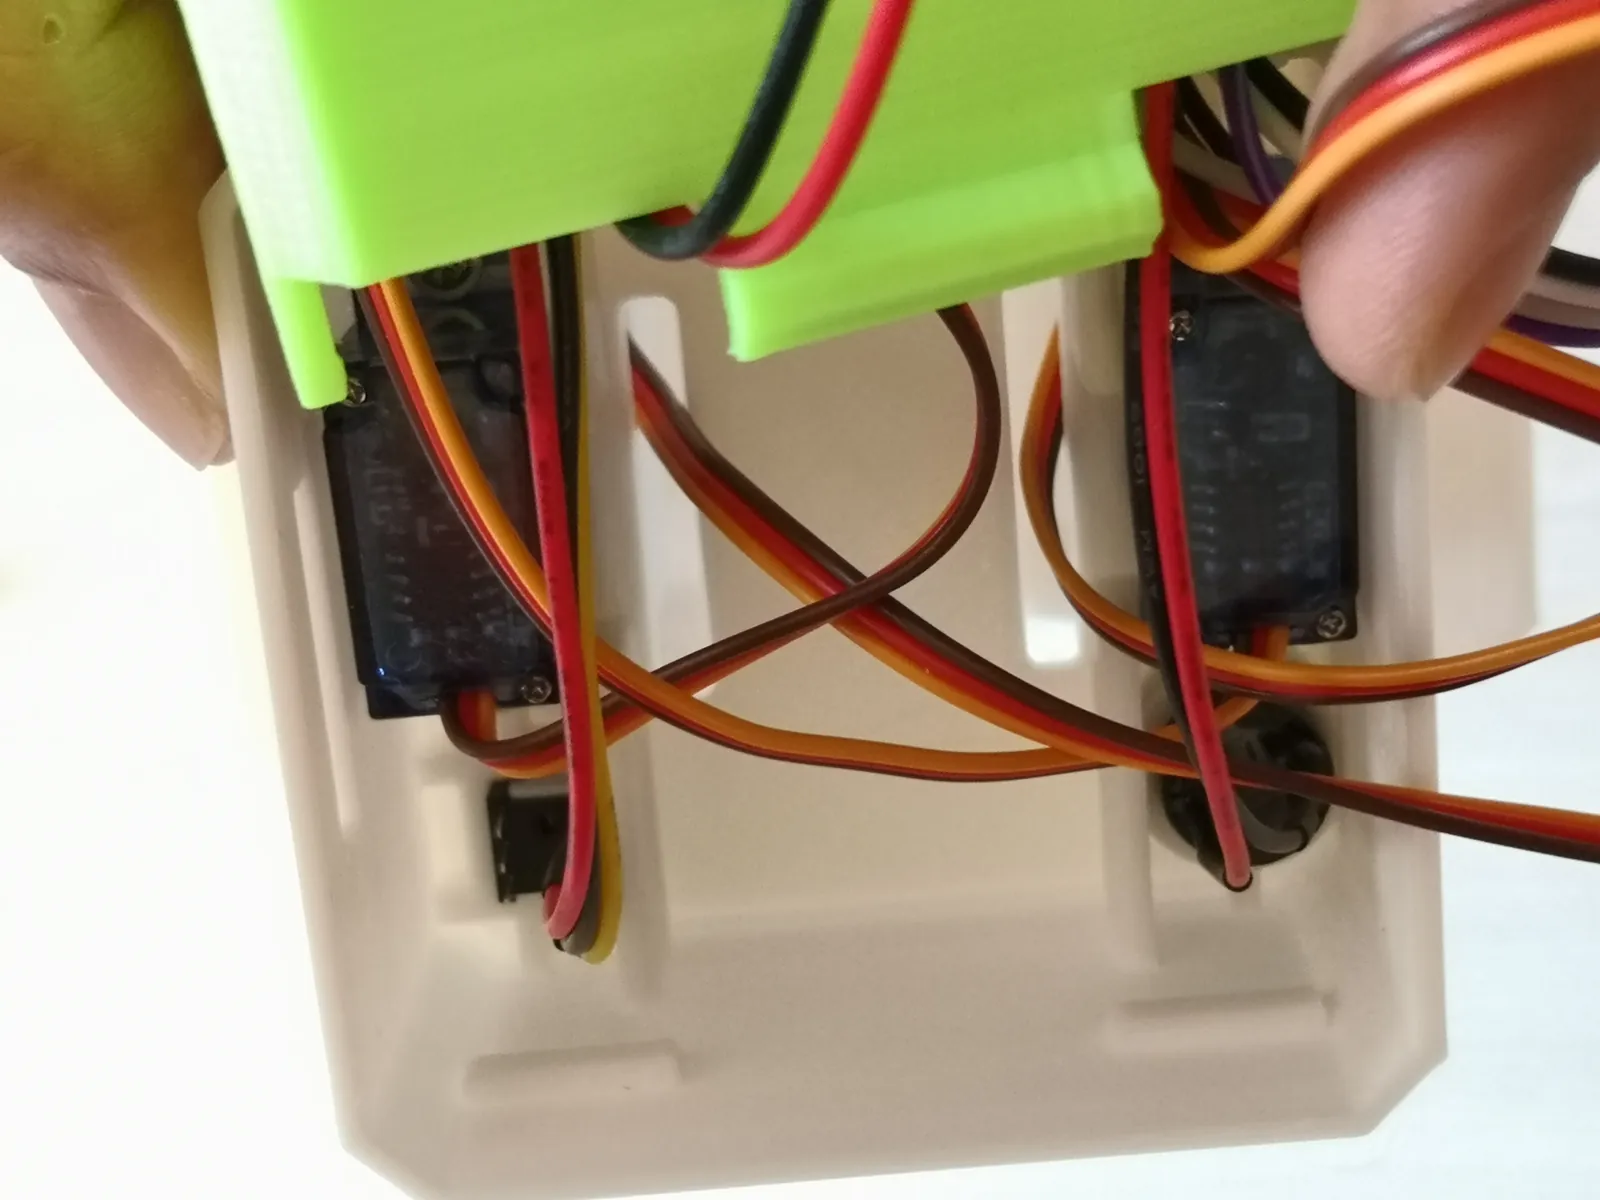
- 3SG90 舵機 4 顆
兩條腿的髖與腳踝,各一顆。
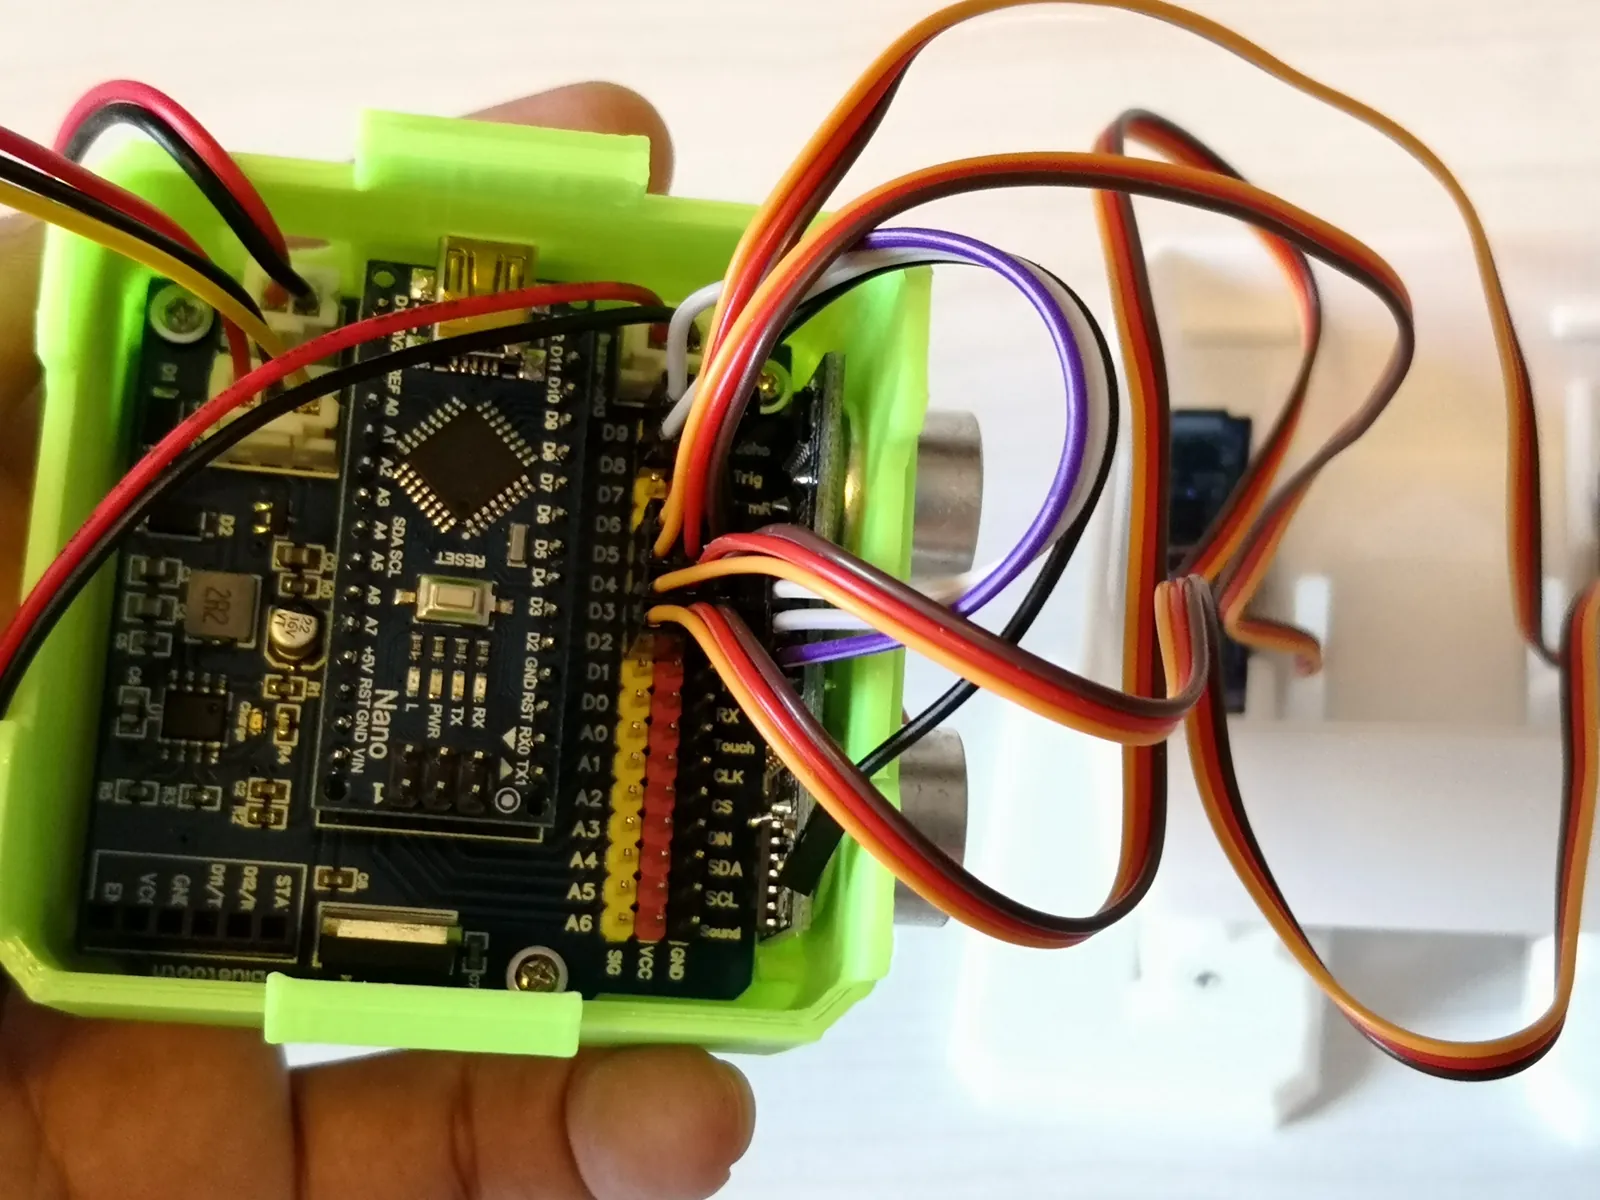 4超音波感測器
量前方的距離,是機器人的眼睛。
 5電池、按鈕開關、蜂鳴器
供電、開關與發聲。
2024 AI 機器人動手做
一天
從組裝到編舞
在學校的物理實驗室,一天完成。
- 01
上午
機器人原理與 AI 技術
簡介機器人怎麼動、AI 是什麼。
- 02
上午
組裝
認識硬體,動手裝好機器人。
- 03
上午
測試與校正
初步測試,舵機的角度要校正,機器人才站得直。
- 04
上午
用手機遙控
接上藍牙,用手機控制機器人,再講藍牙與 Wi-Fi 是怎麼傳資料的。
- 05
下午
設計舞步
把一連串的動作排成一支舞。
- 06
下午
AI 與 AI 實作
簡介人工智慧,再用 AI 工具設計舞步、外型與互動效果。
- 07
下午
成果展示
學生展示作品,分享心得。
原理三:循線
輪子款怎麼跟著線跑
車子前面有左右兩顆感測器,看到黑線就往那一邊修正。試試看,速度調太快會怎麼樣?
衝出黑線了
規則只有三條:左邊看到黑線就左轉,右邊看到黑線就右轉,兩邊都沒看到就直走。速度越快、轉彎越慢,越容易來不及修正。
2022 Otto 自走車研習
一天
讓車子跑起來
在「華碩 iTaiwan 數位服務團」的研習中,學生一天做出一台自走車,並學會用程式控制它。
- 01
上午
汽車的歷史與未來
從車子怎麼演進,談到自走車與自駕技術。
- 02
上午
Otto 自走車組裝
動手把車身、馬達、控制板裝起來。
- 03
上午
模組介紹與測試
認識循線、超音波、馬達與 LED 四種模組,各自測試。
- 04
下午
LED 七彩與呼吸燈
用程式控制 LED,學變數與迴圈。
- 05
下午
超音波鋼琴
用超音波感測器量距離,距離不同,發出不同的音階,練習條件判斷式。
- 06
下午
循線模式與比賽
讓車子沿著黑色圈線跑,辦一場循線比賽。
輪子款
循線比賽
循線比賽
車子沿著黑色圈線跑,看誰跑得穩。
學生會學到什麼
做完之後會知道
- 舵機用脈衝寬度決定角度。所以要校正:同樣的程式,機器人才站得直。
- 一支舞是一串角度。每個動作是四顆舵機各自的來回擺動;前進和後退,只差腳踝的相位。
- 感測器是機器的眼睛。超音波量距離,循線模組看黑白,程式把訊號變成動作。
- 條件判斷。「如果左邊看到黑線,就左轉」——寫成程式,車子就會跟著線跑。
- 反覆測試與調整。速度與轉彎力道要搭配,調不好就衝出去,所以要一直試。
- AI 是工具。用 AI 幫忙設計舞步與外型,再自己檢查它能不能真的跑起來。
相簿
組裝與測試
Arduino Nano 與擴展板,接上四顆舵機
腿部:舵機裝進機身,再接上腳掌
控制板與電池收進機身
超音波感測器裝在機身前面
整理線路,蓋上機身
輪子款:木板車身,兩顆超音波感測器當眼睛
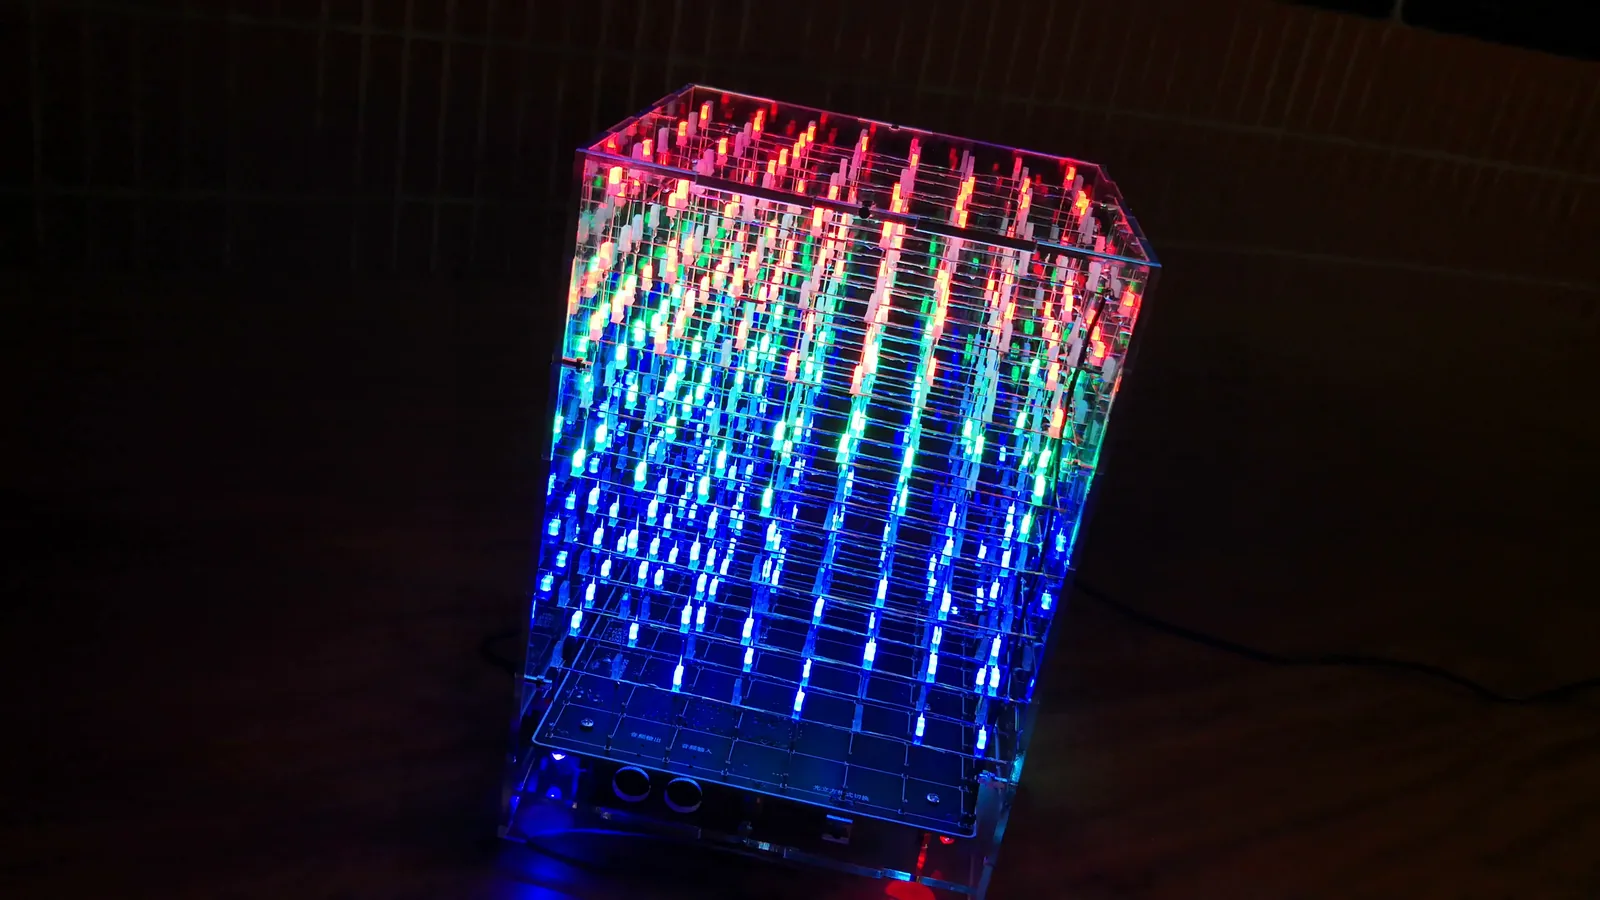 光立方用程式控制 64 顆 LED
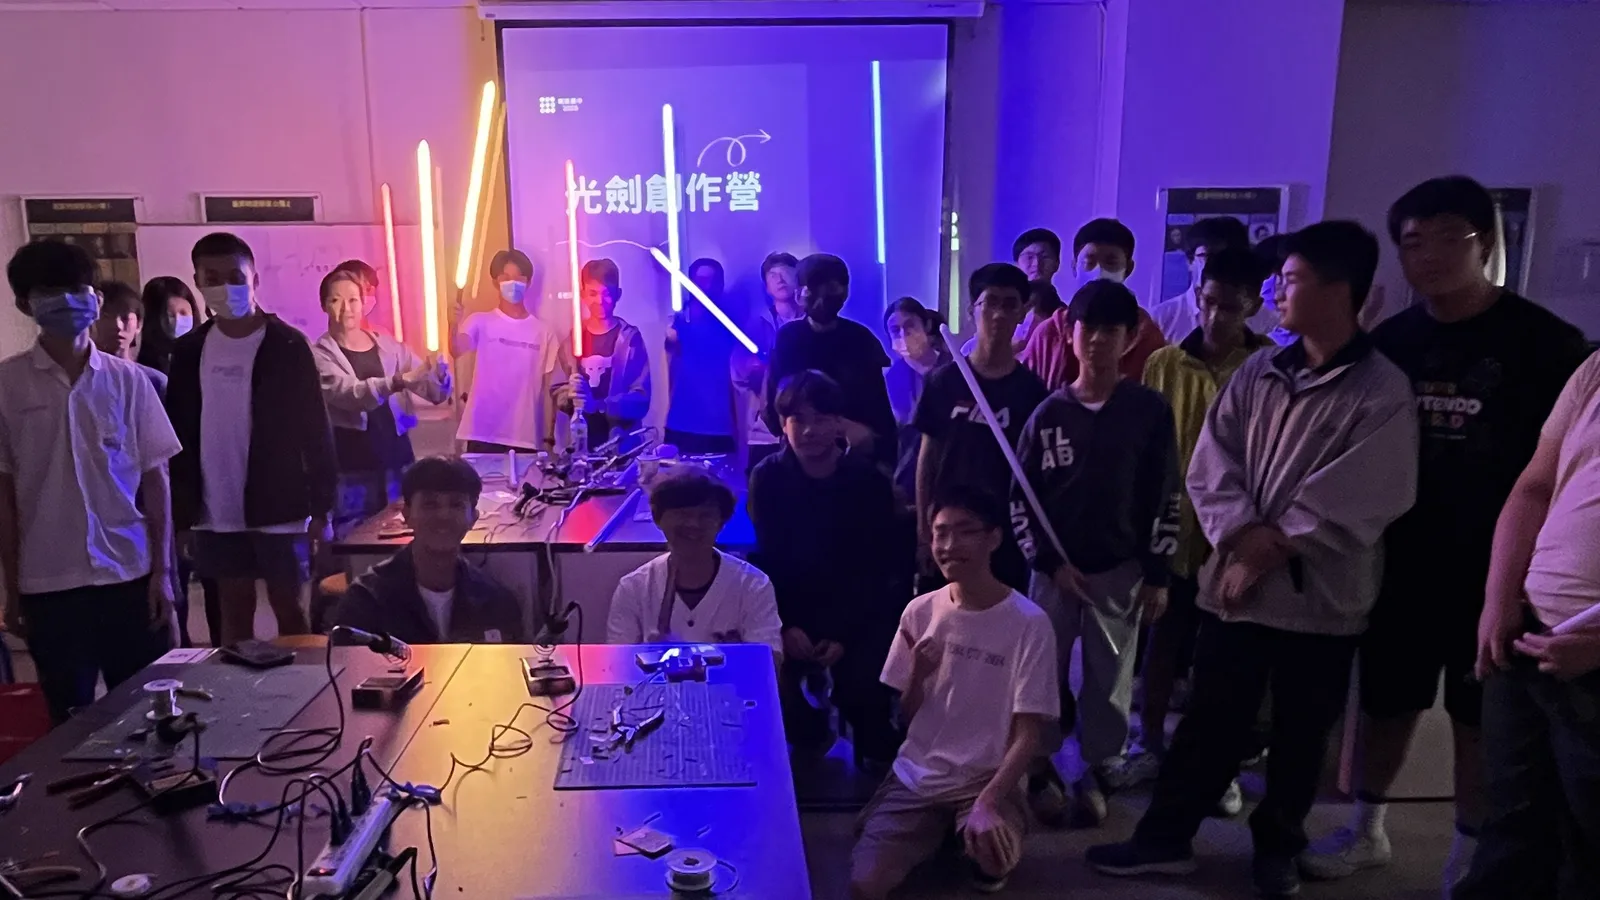 光劍創作營LED、電池與升壓模組
 微探究:DIY 風速計馬達反過來當發電機